
【导读】随着具身智能与工业自动化深度融合,电机控制场景从传统单点驱动全面转向多轴协同控制,行业普遍面临核心算力不足、信号采样通道有限、设备封装体积过大等研发难题,极大制约了人形机器人、智能工控设备的小型化与高精度迭代。针对这一市场痛点,复旦微电子推出全新FM33LD5xx系列高性能MCU产品。该系列芯片依托成熟工艺与专用硬件加速单元,兼顾算力、体积、模拟感知与外设拓展能力,可精准适配机器人关节驱动、灵巧手控制、BLDC电机控制、储能BMS、充电桩等多元场景,同时搭配完善的开发生态,为具身智能和工业自动化设备的轻量化、高精度、多协同控制提供了可靠的国产化芯片解决方案。
在具身智能与工业自动化加速融合的今天,电机控制正从"单点驱动"走向"多轴协同"。工程师们面临一个越来越普遍的痛点:主频不够算不动多电机算法、ADC 路数不够采不全信号、封装太大塞不进关节模组。
复旦微电子重磅推出适合具身智能应用场景的高性能MCU——FM33LD5xx 系列,一款适用于多种场景的高性能微控制器。该产品可广泛应用于:机器人关节驱动、灵巧手控制、编码器、变频器、储能BMS、充电桩、BLDC电机控制等领域。
人形机器人MCU需求爆发,看复旦微FM33LD5xx系列如何支撑具身智能!
01、性能特点
FM33LD5 系列采用 ArmChina 32-bit STAR 内核,依托于55nm的成熟工艺,主频可达到168MHz,除此之外,基于高效的 Arm®v8-M 架构,内置 DSP 硬件加速器和单精度浮点单元(FPU),除此之外,内置硬件Cordic 单元(支持三角函数加速),大大提高电机控制效率。
存储方面集成了 256KB FLASH,支持ECC,配备48KB RAM,适配绝大多数的应用。得益于 QFN32 的超小封装,FM33LD5xx 系列可满足灵巧手等空间受限的应用场景。
02、资源概览
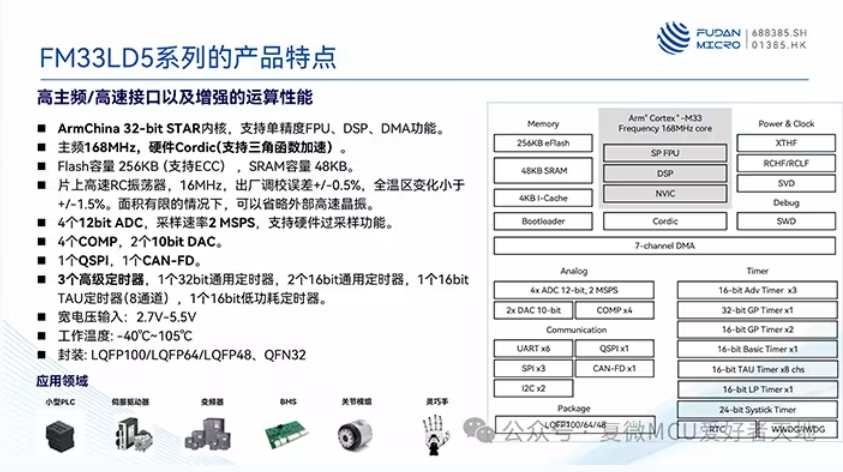
片内集成CORDIC单元,硬件加速三角函数运算
FM33LD5xx 系列的显著特征在于片内集成了 CORDIC 硬件加速单元。在电机控制应用中,Park/反Park变换、角度解算(Arctan)等环节涉及大量三角函数运算,传统软件实现方式不仅占用 CPU 周期,且易引入延迟抖动。
CORDIC 硬件单元可直接完成三角函数、双曲函数及乘除法、开方等运算,大幅降低 CPU 负载,将释放的算力用于更复杂的控制算法,同时有效提升多电机同步精度并降低控制延迟。该特性对驱感一体方案及多关节机器人控制具有重要价值。
QFN32超小封装,适配空间受限场景
针对具身智能领域对空间尺寸的极致要求,FM33LD5xx 系列 MCU 提供QFN32 封装选项,尺寸仅为 4mm×4mm。该封装可显著缩减 PCB 面积与系统体积,适用于机器人关节模组、灵巧手等内部空间极为受限的应用场景。
此外,该系列同时提供 LQFP100、LQFP64 及 LQFP48 等多种封装形式,覆盖从紧凑型关节驱动到复杂主控单元的全场景需求。
四路独立ADC与四路比较器,强化模拟感知能力
4个12bit ADC,采样速率2 MSPS,且支持硬件过采样功能,可以进一步提升采样精度。较强的模拟感知能力,能支持更多高精度使用场景,为应用层赋能。
丰富通信接口与定时器资源
FM33LD5xx 系列 MCU 集成了完备的工业通信与控制外设:
CAN-FD×1:较传统 CAN2.0B 传输带宽提升且向下兼容,可有效降低多电机控制场景下的总线负载与通信延迟;
UART×6:支持 LIN 通信;
SPI×3、I2C×2、QSPI×1:提供灵活的外设扩展能力;
定时器资源:3路16bit 高级定时器、1路32bit 通用定时器、2路16bit 通用定时器、1路16bit TAU 定时器(8通道)及 1路16bit 低功耗定时器,可支持复杂 PWM 波形生成与多路信号捕获。
03、生态资料
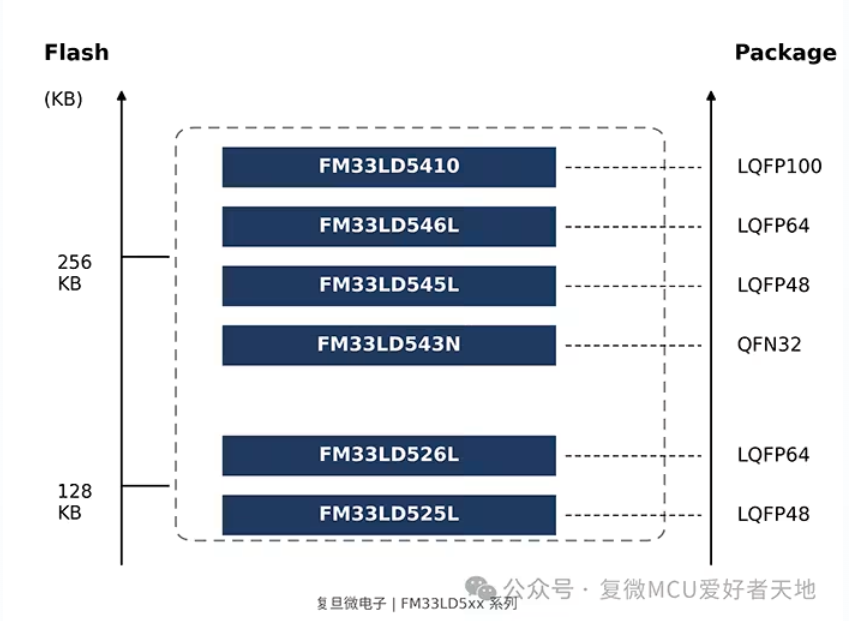
FM33LD5xx 系列提供 256KB 和 128KB 的选择,100、64、48 以及 32 引脚的封装。
生态更新与完善
同时,为了推进客户端快速有效的产品开发,复旦微 MCU 团队在进行产品研发的同时也一直在同步进行生态的更新与完善。每一款系列产品都配备相应的开发板供工程师进行功能验证;在软件开发方面,提供了可视化面向对象配置工具 MFANG,以便快速配置工程框架;复旦微开发者论坛上也提供了丰富的软硬件开发资料供大家参考,尽可能从不同层面节省客户端的开发成本。
开发板情况
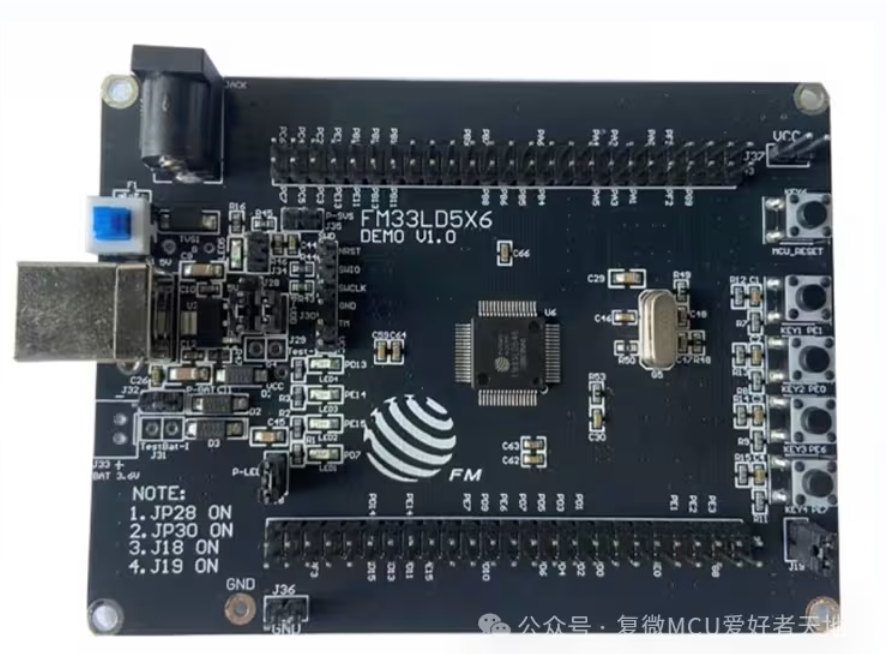
FM33LD5x6核心板
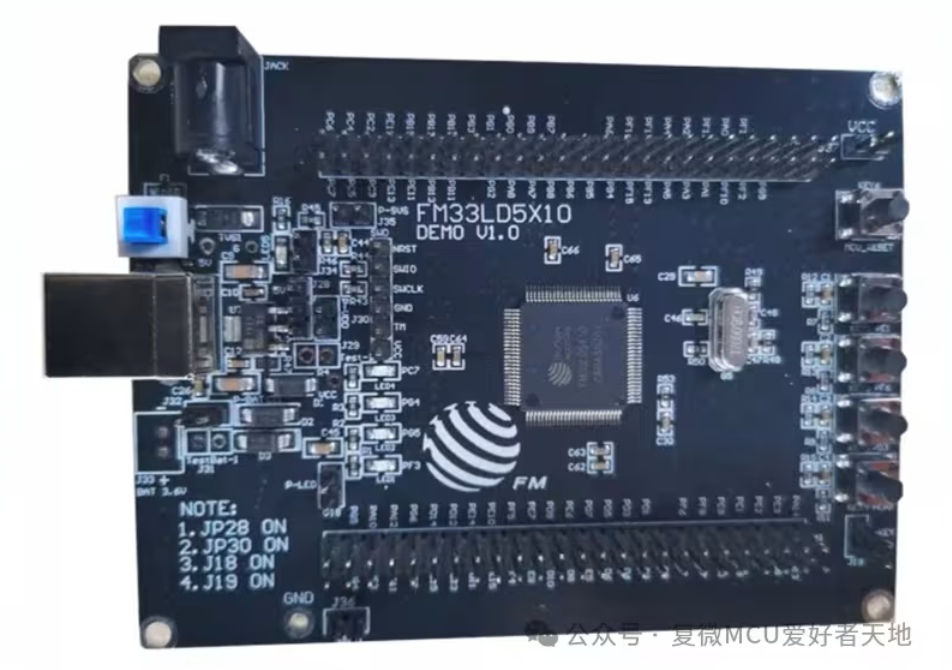
FM33LD5x10核心板
结论
复旦微FM33LD5xx系列MCU精准贴合当下具身智能与工业自动化的发展趋势,针对性解决了多电机协同控制中的算力不足、运算延迟高、信号采样精度低、设备封装受限等核心行业痛点。产品搭载的硬件CORDIC加速单元、DSP与浮点运算单元,大幅优化了电机控制算法的运行效率,有效释放主控算力,提升多轴同步控制精度;超高集成度的四路ADC、多路定时器及CAN-FD等丰富外设,充分满足工业场景高精度信号采集、复杂PWM波形生成、高速总线通信的实操需求。
在硬件形态上,系列化的多封装设计兼顾了机器人灵巧手、微型关节模组的极小空间场景,以及大型工控主控的复杂应用需求,适配场景覆盖面广。同时,复旦微配套完善的开发板、可视化配置工具及开源技术资料,有效降低了工程师的开发门槛,缩短项目研发周期、节省开发成本。