 选型指南
恩智浦发布新一代单芯片雷达解决方案,将传感器端L2/L2+级ADAS处理能力带入主流汽车平台
恩智浦发布新一代单芯片雷达解决方案,将传感器端L2/L2+级ADAS处理能力带入主流汽车平台
技术应用
发布时间:2020-08-10 00:00:00 责任编辑:lina
为您推荐
选型指南
恩智浦发布新一代单芯片雷达解决方案,将传感器端L2/L2+级ADAS处理能力带入主流汽车平台
 人物专访
实现更高阶自动驾驶既是行业不可阻挡的趋势,亦是行业的变革原力所系。在这一演进过程中,包含毫米波雷达、图像传感器和激光雷达在内的多传感器融合方案已成为业界共识的主流方案。
 选型指南
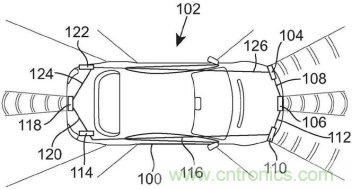
荷兰埃因霍温——2021年1月22日——车载雷达领域的领导者恩智浦半导体(NXP Semiconductors N.V.,纳斯达克代码:NXPI)今日宣布推出全套新型雷达传感器芯片组解决方案,可实现汽车应用的360度安全环绕式探测,同时支持成像雷达目标识别和分类功能。
 业界新闻
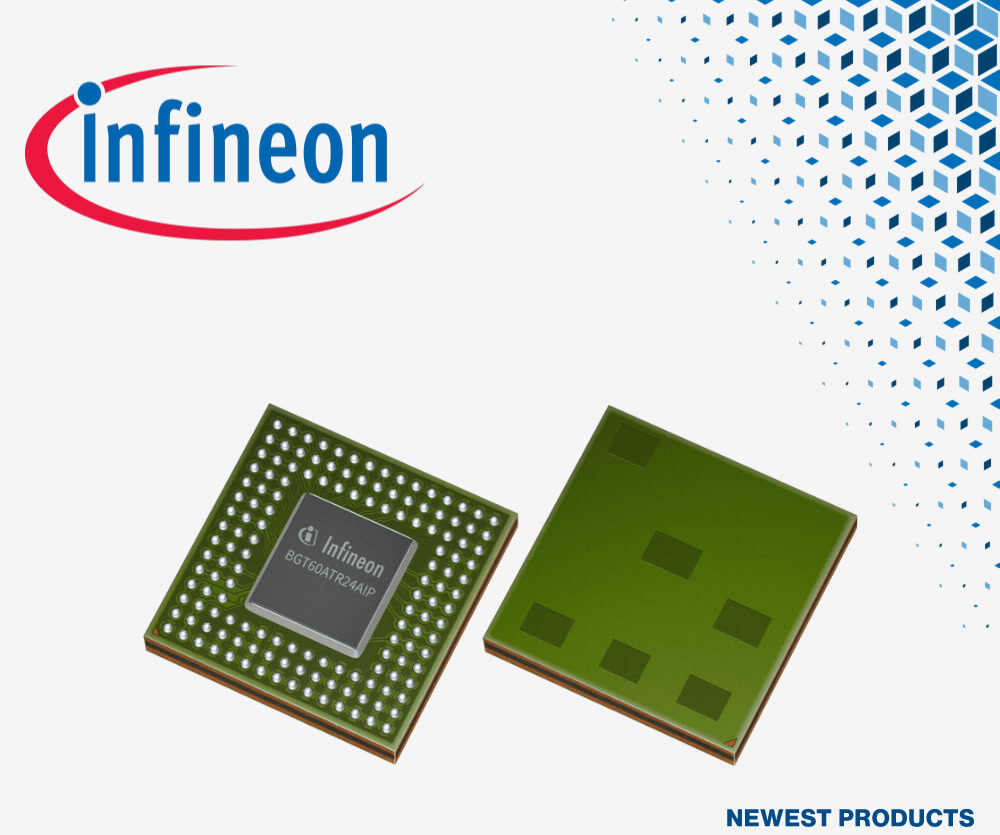
2026年8月28日,知名电子元器件授权代理商贸泽电子(Mouser Electronics)正式上架英飞凌全新XENSIV™ BGT60ATR24AIP 60GHz雷达传感器。这款通过权威车规认证的毫米波雷达芯片,凭借小巧封装、超低功耗、高集成度的硬件优势,可实现稳定、低成本的非接触式车内监测,全面适配儿童存在检测、座椅占用识别、手势交互、驾驶员状态监测等多元车载场景。随着该新品全面现货开售,汽车行业将迎来更轻量化、高可靠的车内感知解决方案,进一步丰富智能座舱与车载安全系统的选型空间。
 选型指南
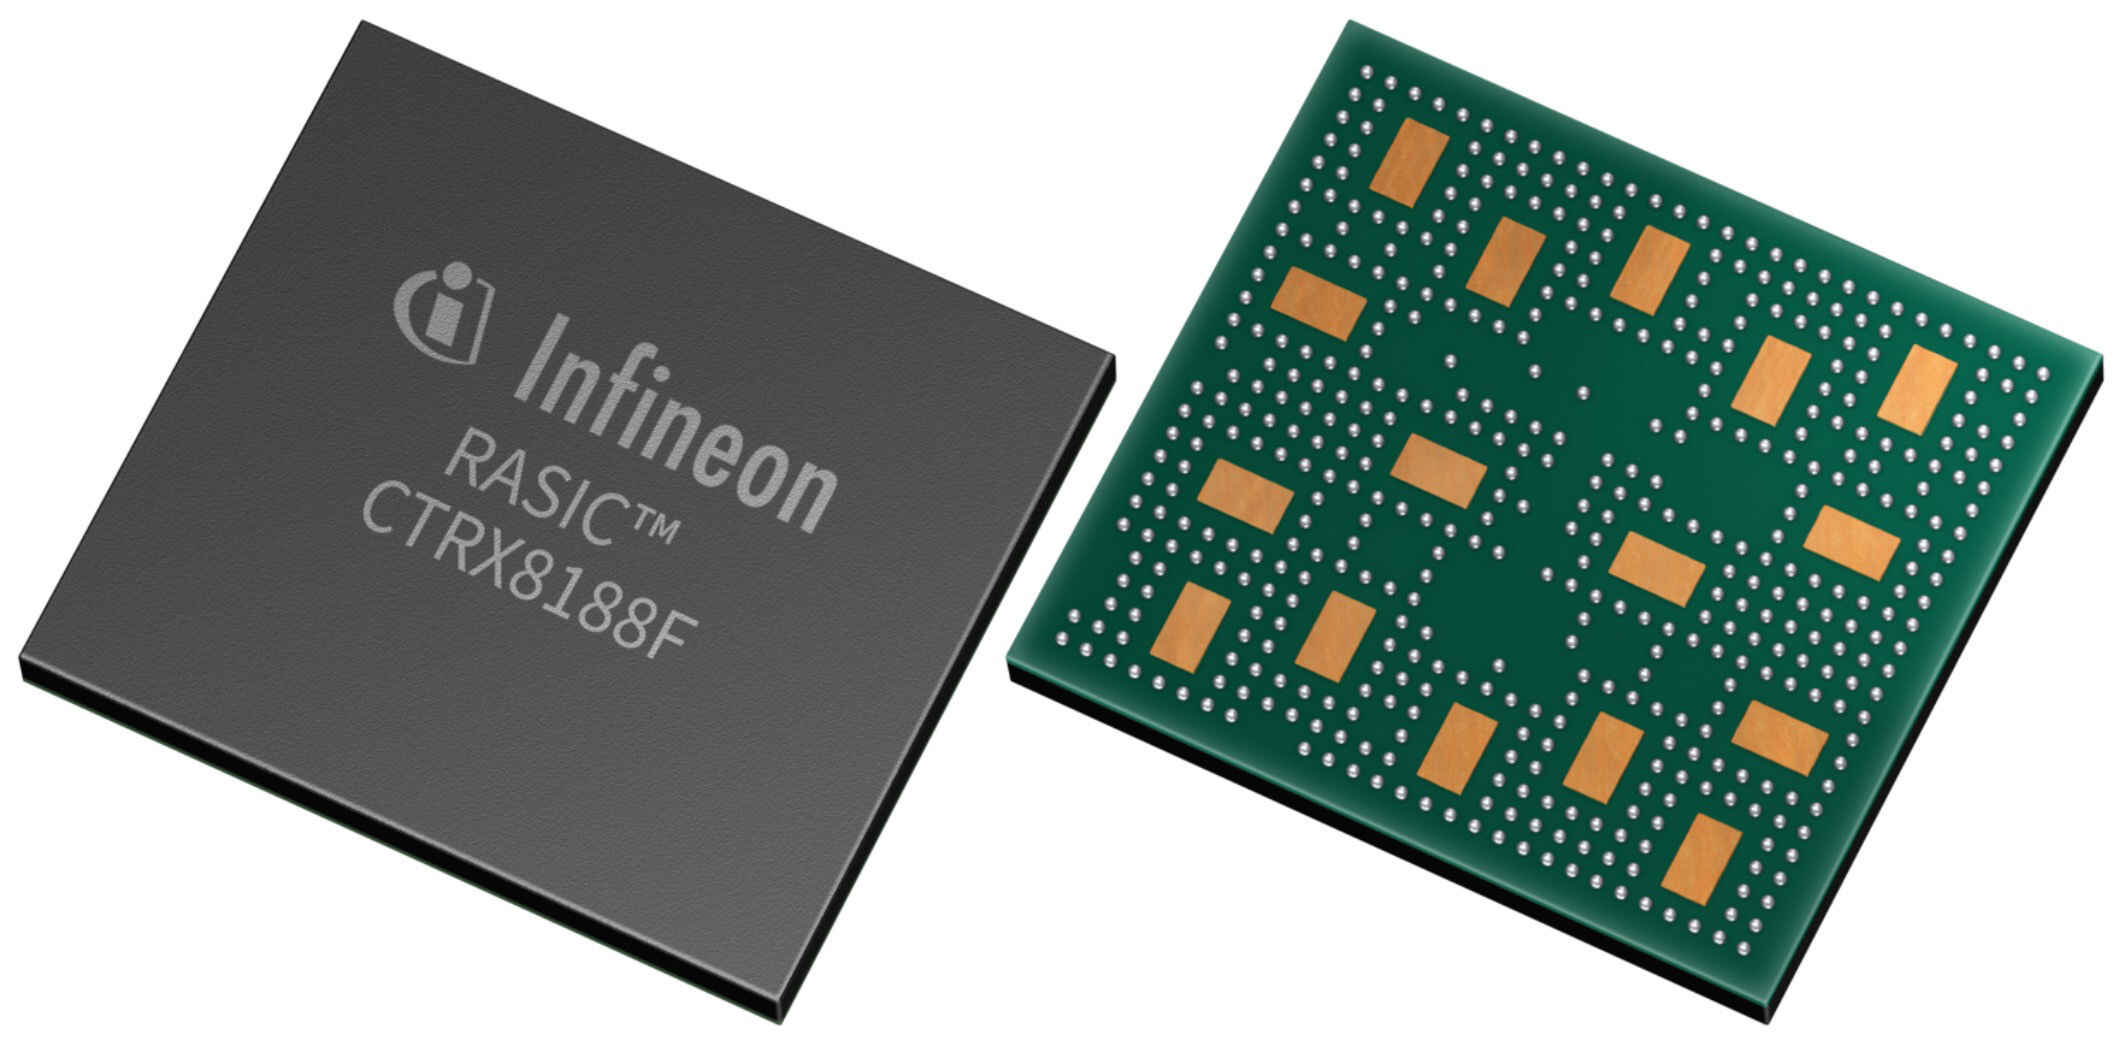
全球功率系统和物联网领域的半导体领导者英飞凌科技股份公司(FSE代码:IFX / OTCQX代码:IFNNY)已开始量产RASIC™ CTRX8188F。这款新一代8发8收(8Tx8Rx)雷达收发器使英飞凌在快速扩张的汽车4D与高清成像雷达市场中处于领先地位。该产品已完成量产准备,搭配AURIX™ TC45可支持边缘处理,是市场上首款支持中央式架构雷达的单片微波集成电路(MMIC)。中央式架构雷达系统采用了一种新兴设计方案,即将原始传感器数据直接传输至车辆中央计算机进行处理。相比传统边缘处理设计,这一新概